

LIN (Local Interconnect Network) est un protocole de communication série à faible coût utilisé dans les systèmes de contrôle automobile et industriel. Il est conçu pour être utilisé avec le CAN (Controller Area Network) plus complexe comme protocole de communication esclave peu coûteux. Les principales caractéristiques du protocole LIN sont les suivantes :
1. Faible coût:Le protocole LIN est de conception simple et présente un faible coût matériel, il convient donc aux scénarios d'application qui nécessitent un grand nombre de capteurs et d'actionneurs.
2. Un seul maître et plusieurs esclaves:Il existe un nœud maître (Master) et un ou plusieurs nœuds esclaves (Slave) dans le réseau LIN. Le nœud maître est responsable du contrôle de la communication et de l'envoi des en-têtes de trame, tandis que le nœud esclave répond à la demande du nœud maître.


3. Taux bas:Le débit de communication du LIN est relativement faible, généralement compris entre 1 kbps et 20 kbps, ce qui convient aux applications qui ne nécessitent pas de performances en temps réel élevées.
4. Communication monofilaire:Le protocole LIN utilise une communication à fil unique (plus un fil de terre), ce qui réduit encore les coûts de câblage.
5. Mécanisme de synchronisation:Le protocole LIN utilise des intervalles de synchronisation et des champs de synchronisation pour réaliser la synchronisation entre les nœuds esclaves et les nœuds maîtres.
Scénarios d'application
Le protocole LIN est principalement utilisé dans les systèmes électroniques automobiles pour contrôler les appareils qui ne nécessitent pas une bande passante élevée ni des communications complexes, tels que :
Réglage du siège
Contrôle des fenêtres
Système d'éclairage
Contrôle de la climatisation
Commande des portes et des rétroviseurs
Le cadre de base du protocole LIN
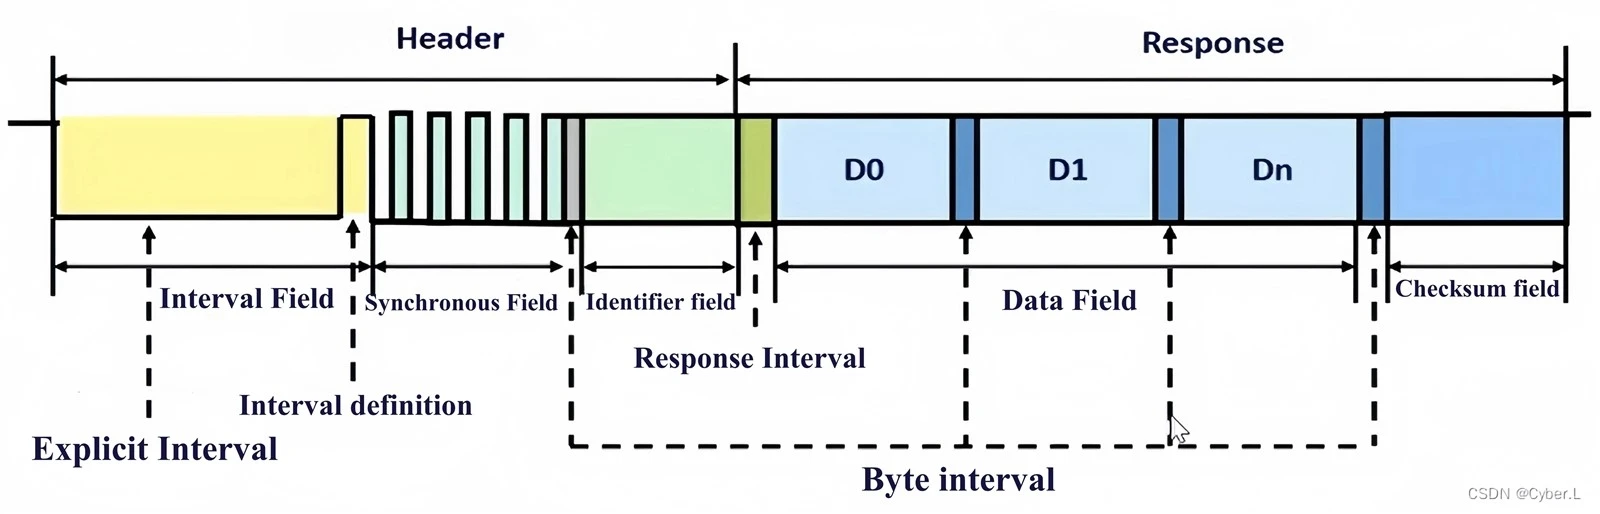
La trame de message LIN comprend :
En-tête de trame (envoyé par le nœud maître)
- Intervalle de synchronisation
- Champ de synchronisation
- Champ d'identification
Réponse de trame (envoyée par le nœud esclave)
- Champ de données
- Champ de contrôle
Versions
Il existe plusieurs versions du protocole LIN, la dernière en date étant LIN 2.2A. Les différentes versions ont amélioré les fonctions et les performances.


En utilisant le protocole LIN, les constructeurs automobiles et les fournisseurs de systèmes électroniques peuvent réduire les coûts du système tout en augmentant la flexibilité et l’évolutivité des systèmes électroniques automobiles.


